

東京ロボティクス×安川電機:フィジカルAIと人型ロボットの力制御が切り拓く労働の未来:力制御技術と安川電機とのシナジーがもたらす産業自動化の最前線

世界的な人手不足や少子高齢化を背景に、フィジカルAIや全身ヒューマノイドロボットの開発競争がグローバルで急速に激化している。かつては研究室やSFの世界にとどまると見なされていたヒューマノイドが、なぜ今、産業界や投資家から熱い視線を浴びているのか。日本発のロボティクスベンチャーとして先端を走る東京ロボティクスが誇る独自の「力制御技術」、生成AIの登場による潮目の変化、安川電機グループへの参画、そして世界市場に対峙するための日本の強みと課題について、取材内容を詳細に構造化して提示する。

創業のルーツと早稲田大学における50年のヒューマノイド研究史
東京ロボティクス代表取締役社長の坂本義弘氏は、2003年に早稲田大学大学院の修士課程を修了した。当時の研究テーマは、ニューラルネットワークを用いてロボットの動作を制御するという、現在のディープラーニングやAIの先駆けとなる先進的なものであった。
修了後は民間企業へ就職せず、岐阜県の助成によって設立された大学内の研究機関「ワボットハウス(WABOT-HOUSE)研究所」に着任し、約5年間にわたりロボット技術の研究に従事した。当時は工場内の産業用ロボット以外の分野でロボットビジネスを成立させることが難しかったため、IT分野や環境知能化・位置測位システム(床面へのRFIDタグ埋め込み等)の研究へと領域を広げた。また、研究所勤務時代の27歳(2006年頃)で最初の起業となる「ナレッジサービス」を岐阜県で設立し、Webシステム開発やデータ分析、IoT関連事業に取り組んだが、顧客基盤の限定性や請負開発の壁に直面し、最終的に1人会社となった。その後、2009年に大学院博士課程へ戻り4年間で博士号を取得し、2014年に優秀な後輩研究者4人を誘って東京ロボティクスを創業した。
東京ロボティクスの技術的遺伝子は、日本のロボット研究の聖地である早稲田大学の加藤一郎教授へと直結している。加藤教授は1973年に世界初のフルボディヒューマノイド「WABOT-1」を開発した「日本ロボット界の父」であり、その教え子で坂本氏の恩師である菅野重樹教授は、博士論文で自動演奏ロボット「WABOT-2」を手掛け、上半身ヒューマノイドや器用なロボットハンドの研究を牽引してきた。東京ロボティクスは、この50年以上に及ぶ早稲田大学のヒューマノイド研究の技術資産とネットワークを背景に誕生した企業である。

「位置制御」から「力制御」へ:東京ロボティクスの技術的核と事業変遷
10年以上前の創業当初、市場ではヒューマノイドの実用化に対して非常に懐疑的な見方が強かったため、同社は産業用ロボットの領域に先進機能を加えた研究者向け機器の開発から事業を開始した。同社が一貫して追求してきた最大の技術的核が「力制御(Force Control)」技術である。従来の産業用ロボットは、指定座標へ正確かつ高速に移動を繰り返す「位置制御」が主流であり、力の加減を行う力制御技術はほとんど存在しなかった。しかし位置制御では、不測の接触や位置のズレが生じた際に対象物を破壊したりロボット自身が破損したりする欠点があった。
東京ロボティクスは、関節内部に高精度なトルクセンサーを組み込み、ソフトウェア制御と組み合わせることで、ロボットの発する力の強弱や柔軟性を自在にコントロールする力制御アームを開発した。このアームは人間と安全に共存・協働するための基礎技術として研究者向けに評価され、これを双腕化して上半身ヒューマノイドとし、移動台車やハンドを統合することで2020年頃に全身ヒューマノイドプラットフォームへと進化させた。内閣府のムーンショット型研究開発事業(菅野教授PM)へのプラットフォーム提供や、データセンターの見回り・物流用モバイルマニピュレーターなど、多様な専用ロボットの開発を通じて実用ノウハウを蓄積していった。

生成AIの衝撃とヒューマノイド再注力、安川電機グループへの参画
東京ロボティクスの大きな転換点となったのが、2023年末から2024年初頭にかけて訪れた生成AI(LLMや画像・動画生成AI)の急速な進化である。動画が生成できるのであれば、ヒューマノイドの複雑な動作軌道も生成AIによって出力可能になると坂本氏は直感した。従来、熟練者が教示ペンダントで軌道を書き込むティーチング作業は非現実的な負担であったが、生成AIや模倣学習(イミテーションラーニング)の導入により動作生成の課題が解決される見通しが立った。米国を中心に世界的なフィジカルAIの波が巻き起こる中、同社は2024年にヒューマノイド事業へ本格再参入する決断を下した。
本格展開にあたり資金調達を検討したものの、当時の日本のベンチャーキャピタル(VC)の投資規模やスピード感は、巨額の資本を要するヒューマノイド開発のスケール感に合わなかった。そこで産業用ロボット大手の株式会社安川電機に出資を打診したところ、より深いレベルでの提携へと発展し、2025年に安川電機による買収(完全子会社化)が成立した。現在は安川グループの研究開発会社として、世界市場を見据えた技術開発を加速させている。
「Torobo」に見る力制御と生成AIの相乗効果、そして実用タスク
同社のフラグシップロボット「Torobo(トロボ)」は、片腕で瞬間的・定格的に約20kgを持ち上げられるパワーを持ちながら、関節内のトルクセンサーと制御ソフトによりアームを「ふにゃふにゃ」と柔軟に変化させることができる。従来の位置制御ではミリ単位の正確さが求められたが、力制御を用いることで「適度な力で押し付けながら拭く」といった曖昧さを許容する作業(適当な作業)が可能となる。
この力制御特性は、生成AI(フィジカルAI)時代において決定的な強みとなる。生成AIが出力する動作モデルには必ず物理的な位置誤差が含まれるが、位置制御ロボットでは誤差により環境に激突・破綻するのに対し、力制御を備えたToroboは不測の接触が起きても力を逃がして衝撃を吸収し、しなやかに動作を継続できる。また、ハンドに力制御を組み込むことで、複雑な画像認識やCADデータがなくても対象物の形状に自動で馴染んで掴むことができる。二足歩行やバランス制御にはシミュレーター内での強化学習(Sim-to-Real)を用い、遠隔操作(テレオペレーション)で収集した動作データを学習させるスキームを運用している。
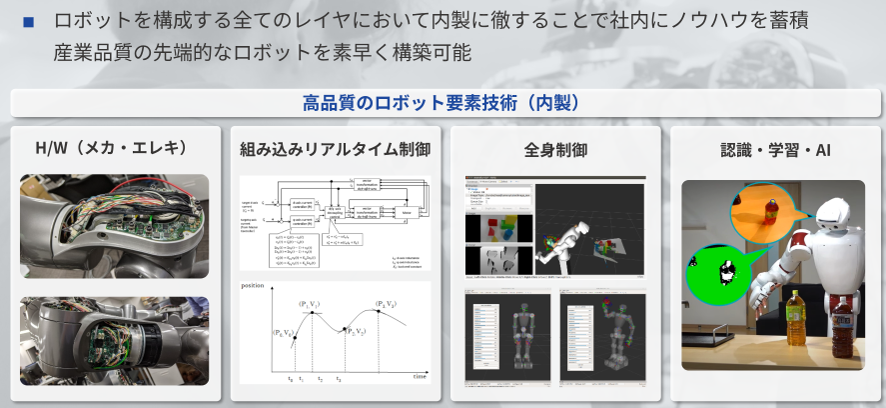
安川グループへの参画により、世界最高峰のモータ・アクチュエータ技術を活用し、ヒューマノイドに最適化された専用部品をグループ内で一貫して開発できる強みが生まれた。坂本氏は将来の自動化の姿として、高精度・高スピードが求められる製造ラインは伝統的な産業用ロボットが担う一方、自動化機器同士の接続工程や短距離搬送、人間がボタン操作を行っている工程をヒューマノイドが補完していく可能性を見据えている。具体的なユースケースとして、ドアノブや蝶番の物理拘束に沿って優しく開閉する作業、机の清拭、両手での部品嵌合、また将来的に想定され得る応用例として介護現場での身体清拭やベッドからの移乗介助などが挙げられる。なお、中国勢などが推進する複雑な多指ハンド開発に対しては、同社の規模を考慮して基礎研究にとどめ、まずはアームレベルの力制御で解決できる未自動化領域の現場タスクから確実に攻略する方針を取っている。

国際競合、データファクトリー、現場導入と日本の未来への提言
米中が主導するフィジカルAI競争において、中国勢は膨大な補助金を背景に半額以下の低価格ロボットを市場投入してくる。これに対し日本企業が勝負すべきは「高信頼性・高耐久性・長寿命(壊れにくさ)」である。24時間365日稼働する工場現場では、初期費用が2倍であっても壊れずに稼働し続ける日本製品の方がトータルコスト(TCO)で勝利できる。ただし、中国勢も超高速でPDCAを回して品質を向上させているため、日本企業も開発スピードを引き上げ早急に量産フェーズに乗せる必要がある。また、家庭用掃除ロボットや軽作業等のライトユースであれば安価で壊れやすいハードでも成立するが、工場でのパレタイジングやトラック荷下ろし等のヘビーな肉体労働では堅牢なハードウェアが不可欠となる。
現在、中国では数十〜数百人規模の作業員(高学歴層含む)を雇用し、1日8時間遠隔操作でデータを集める「データファクトリー」が複数展開されている。米国企業もインド等の海外へデータ収集をアウトソーシングし、100万人規模の人材プールから1日おおよそ7000時間分のデータを調達している。日本が国内だけで人海戦術を行うのは困難であり、自前主義を捨ててインドやフィリピン等へアウトソーシングする割り切った戦略が必要である。
SIerの役割についても、ヒューマノイド初期段階ではハード・AI・データ収集・PoCを一体で手掛けるメーカー垂直統合モデルでパッケージを確立し、その後、技術や市場の成熟に応じて、新世代のSIerやロボットサービスプロバイダーへ段階的に役割が広がっていくことが想定される。日本の工場ワーカーは高度なマルチタスク(両手を駆使する職人技)をこなすため、安易に工程を組み替えると生産性が低下する懸念があることから、深夜のコンビニ食品工場や物流倉庫など、人手不足が著しく標準化しやすい領域からの導入が現実的である。
顧客の意識改革に関しても、個別ユーザーの細かな要望にカスタマイズ対応するのではなく、ChatGPTのように世界標準となる「汎用的な基盤モデル(Foundation Model)」を先行開発することが重要である。スタートアップエコシステムにおいても、最初から世界市場を描き海外のティア1 VCから資金を引き出す強いマインドセットが求められる。最後に坂本氏は、これまでの成功体験に囚われず、感性豊かで優秀な若い世代に積極的に権限とチャンスを与えることこそが日本のロボティクス復権に不可欠であると強調する。世界最高峰のパフォーマンスと耐久性を備えた全身ヒューマノイドを完成させ、安川電機のモータ技術と自社の力制御技術の掛け算の強みを世界に示すべく、同社の挑戦は続いていく


