

【ugo】フィジカルAIとロボティクスが拓く産業の未来 :日本を牽引するロボット企業ugoの描く現場DXの最前線と社会実装のロジック


フィジカルAI時代の到来と日本の産業が直面する構造的課題
現代社会において、少子高齢化に伴う深刻な労働力不足は、あらゆる産業の持続可能性を揺るがす最優先課題となっている。特に、建物の警備や設備の点検、工場や物流倉庫における各種作業、医療・介護現場など、現地に赴いて肉体的な作業を伴うエッセンシャルワークの領域では、人員の確保が年々困難を極めている。これまでもデジタル化や業務効率化の取り組みは進められてきたが、画面の中や情報空間で完結するソフトウェア中心のDX(デジタルトランスフォーメーション)だけでは、物理的な移動や作業を必要とする現場課題の根本的な解決には至らなかった。
こうした中で急速に注目を集めているのが、生成AIの急速な進化と物理的なロボティクス技術が融合したフィジカルAI(Physical AI)である。従来のAIがテキストや画像といった情報空間におけるデータ処理に留まっていたのに対し、フィジカルAIはカメラや各種センサーを通じてリアルタイムに物理世界を認識し、3D空間における状況を推論した上で、ロボットのアームや足回りなどの駆動系を介して現実空間に直接働きかける。
かつての産業用ロボットは、あらかじめプログラミングされた定型動作を正確かつ高速に繰り返すルールベースの制御が中心であり、環境の変化や想定外の事態に柔軟に対応することは困難であった。しかし、近年のフィジカルAIの台頭により、ロボットは未知の環境下においても直感的な判断を下し、自律的に行動を選択することが可能となりつつある。
日本の産業界がこのフィジカルAIに寄せる期待は極めて大きい。長年培われてきた高品質なハードウェア技術と、世界屈指の過酷な労働力不足現場という背景が合わさることで、日本はフィジカルAIの社会実装における先進的な実験場となり得るからである。本稿では、このフィジカルAIのフロントランナーとして社会実装を力強く推進するugo株式会社(以下、ugo)の取り組みと、同社代表取締役CEOの松井健氏が描く産業の未来像について、時系列に沿った技術の変遷、ハードウェアとソフトウェアの融合、ビジネスモデルの革新、そして人間とロボットの新たな協働関係に至るまで、詳細に紐解いていく。

ugo株式会社 代表取締役CEOの松井健氏
ugoの創業とプロダクト進化の歴史:現場ニーズに応じた変遷
ugoの歩みは、社会空間におけるロボットの役割がどのように進化してきたかを象徴している。同社は2018年に設立されたが、当時のAI技術はまだ現在のように高度な自律判断を行えるレベルには達していなかった。そのため、創業初期における同社のアプローチは、人間が遠隔地からロボットを操縦して作業を行うアバターロボット(遠隔操作ロボット)としてのスタートであった。
創業時に開発されたロボットは、左右の双腕アームを備え、足回りには移動に適したカート型構造を採用していた。さらに大きな特徴として、胴体部分が上下に伸縮する昇降機能を搭載していた。この初期モデルの設計思想の背景にあったのは、遠隔操作による家事代行サービスの提供である。床に落ちている物を拾うような低い位置での作業から、物干し竿に洗濯物を干すような高い位置での作業までを1台のロボットでカバーするためには、人間の背丈に合わせて上下移動できる機構が不可欠であった。また、操縦者が遠隔地から直感的に操作して作業効率を高められるよう、創業当初からVRコントローラーやパペット型のバイラテラル端末といった直感的な操縦インターフェースの自社開発に取り組んでいた。
しかし、2020年以降のコロナ禍により、社会環境および現場のニーズは大きく変化することとなった。感染拡大防止の観点から非接触・非対面でのサービス維持が強く求められ、現場のエッセンシャルワーカーが自由に移動できない状況が生じたことで、事業会社におけるロボット活用への要請が急増したのである。この変化を受け、ugoは単なる遠隔操作にとどまらず、一定の定定型業務をルールベースによって自動化する技術開発へと舵を切った。ターゲット領域についても、当初の家事代行から、需要が極めて明確であった施設警備(巡回警備や立哨警備)へとピボットを行った。
警備業務への本格参入以降、実際の施設でロボットの運用を重ねる中で、新たな現場課題とニーズが浮き彫りとなった。ビルや工場の警備巡回を行っていると、施設管理者や作業員から、警備だけでなく設備や機器の巡回点検も同時に担ってほしいという強い要望が寄せられるようになったのである。しかし、当初の大型モデルであるugo Proは、設備や配管が複雑かつ密接に配置された電気室やプラントの狭い通路に入り込むことが難しいという物理的な課題に直面した。そこで同社は、点検業務に特化したよりコンパクトな小型ロボットであるugo miniを新たに開発し、現場のニーズに即したプロダクトラインナップの拡充を図った。
そして現在、生成AIおよびフィジカルAI技術が急速な発展を遂げる中で、ugoは創業期からの遠隔操作技術と現場で蓄積されたデータを核としつつ、従来のルールベース制御からコンテキストベース(文脈理解)のAI制御へとシフトを進めている。これは創業時のアプローチへの単なる回帰ではなく、高度なAI頭脳を組み込むことで、現場の多様な変化に自律対応できるAIネイティブなロボティクスへの進化を意味している。

現場課題を解決するugoのハードウェアラインナップと技術的特徴
ugoが社会実装において高い評価を得ている最大の理由は、現場の制約や人間環境との親和性を徹底的に考慮したハードウェア設計にある。
同社のフラッグシップモデルであるセミヒューマノイド型ロボットのugo Proは、人間の背丈と同等のサイズ感と、片腕7軸・左右で計14関節を持つ多関節アームを備えている。警備の現場において、制服や帽子を着用した人型に近いロボットが立哨や巡回を行うことは、見せる防犯として非常に高い心理的抑止効果をもたらす。さらに機能面においては、ロボットの頭部に前後180度ずつ、計360度を網羅する広角監視カメラが搭載されている。人間の集中時の視野角が約70度程度にとどまり、死角が生じやすいのに対し、全方位を明確に捉えてデジタル映像として録画保存できる機能は、動く防犯カメラとしての付加価値を飛躍的に高めている。

ugo Proの技術的優位性を語る上で欠かせないのが、既存のエレベーターインテグレーション問題に対する極めて現実的な解決策である。ロボットが複数のフロアにわたって自律巡回を行う際、従来はエレベーター制御システムとロボット管理システムを通信連携させるための大規模な工事が必要であった。しかし、完成済みのビルや既存の施設においてこのような改修工事を行う場合、数千万円規模の初期費用が発生する上、数ヶ月に及ぶ施工期間中にテナントや入居者へ不便を強いることになり、導入の巨大な障壁となっていた。
これに対しugo Proは、人間が利用するために作られた既存のインターフェースに対して、自らのアームを用いて直接アクセスするというアプローチをとる。人間の指と同様にアームの先端でエレベーターのボタンを直接押し、フロア間を自由に移動できるため、高額な設備工事を一切行うことなく、既存ビルへ低コストかつスピーディーに導入することが可能となった。

このugo Proは、施設警備における立哨業務や深夜巡回を代替し、警備員の肉体的負担を大幅に軽減している。実際の導入事例においては、能動的な声掛けや細やかな巡回を行う動く防犯カメラとして活用された結果、導入店舗において万引き被害が前月比で80パーセント削減されたという顕著な成果も報告されている。

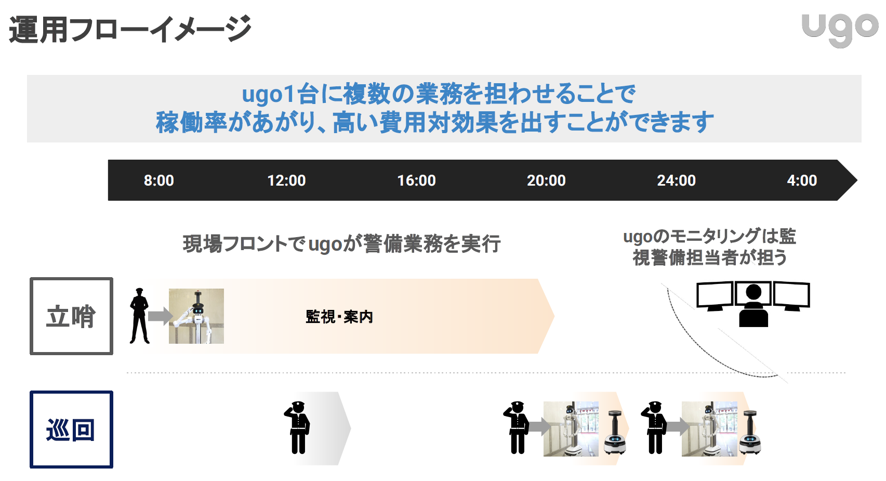
また、ChatGPTなどの生成AIと連携させることで、商業施設やオフィスビルでの対話型案内業務を多言語でこなすなど、幅広い実績を重ねている。導入事例は阿蘇くまもと空港、品川シーズンテラス、大阪梅田ツインタワーズ 阪急うめだ本店、NTT西日本本社、ヤンマーHD本社ビル、帝京大学、夢洲駅、流山おおたかの森 S・Cなど多岐にわたる。
一方、狭小空間での点検業務に特化したugo miniは、車輪型のコンパクトな筐体でありながら、頭部に伸縮ポール機構(ペレスコピックポール)を備えている点が最大の特徴である。このポールは最大186センチメートルまで伸長し、作業員の目線を超える高所の各種メーターや配管の状態を正確に捉えることができる。先端部には4Kカメラやジンバルカメラが配置され、さらに複数のUSB拡張ポートを備えているため、サーマルカメラや温湿度、気圧、CO2濃度などを測定する環境センサーを自在に装着可能である。

ugo miniの導入は、従来の点検業務フローを根本から変革した。かつては作業員が広い施設内を徒歩で移動し、アナログメーターを目視して紙の記録用紙に手書きで数値を記入し、オフィスに戻ってから表計算ソフトへ手入力で転記するという、極めてアナログで労働集約的な作業が行われていた。ugo miniを活用した点検ソリューションでは、ロボットが現場に常駐して自律巡回を行い、メーター読取AIや各種センサーを用いてデータを自動収集する。収集されたデータはクラウドへ即座に送信されて時系列グラフ化され、AIが異常の有無を判定してレポートを自動作成する。これにより、現地への移動時間、手書き記録、手入力転記という一連のアナログ工程が全てデジタル化され、業務全体のDXが実現している。

2025年1月の本格発売以降、データセンター、火力発電所、プラント、水処理場、下水道処理施設、ゴミ焼却場、半導体や製薬、自動車の製造工場など、数十社を超える多種多様な現場での導入が急ピッチで進んでいる。

さらに、車輪型移動機構では乗り越えることができない段差や階段、屋外の悪路が存在する現場に対応するため、ugoは現在、走破性に優れた国産の4脚ロボットの開発も進めている。頭脳であるAIの柔軟化に伴い、ロボットの形態もセミヒューマノイド、車輪型、4脚型と多様化させ、あらゆる現場の物理的制約に対応できる体制を整えている。
フィジカルAI・基礎モデル(VLA)と世界モデル(World Models)のグローバル潮流
ロボティクスの進化の歴史を振り返ると、大きく分けて3つのパラダイムが存在する。第1の世代は、1960年代から続くルールベース・ロボティクスである。主に工場などで活用される産業用ロボットがこれに該当し、定められた軌道を高速かつ高精度に繰り返す動作に長けているが、環境の変動には一切対応できず、AI技術を必要としない世界であった。
第2の世代は、2010年代のマシンラーニングやディープラーニングの発展によってもたらされたトレーニングベース・ロボティクスである。あらかじめ収集・学習されたデータに基づき、一定の条件下において対象物の位置ずれなどを識別し、行動を微調整する知的制御が可能となった。
そして現在、2025年以降の潮流として急速に立ち上がっているのが、第3の世代であるコンテキストベース・ロボティクス、すなわちフィジカルAIである。

大規模なニューラルネットワークを活用し、視覚(Vision)、言語(Language)、動作(Action)を統合的に処理する基盤モデルであるVLAモデル(Vision-Language-Action Models)が登場したことで、ロボットは初めて見た未知の環境や物体に対しても、言葉による指示や文脈を理解し、自律的に適切な手先の動作や行動を組み立てることができるようになりつつある。


このVLAモデルの開発においては、現実世界における極めて大量の動作データセットの収集が鍵を握る。米国ではPhysical Intelligence社やFigure AI社などの新鋭スタートアップが革新的なVLAモデルを発表し、研究開発をリードしている。
一方で中国では、データ収集の圧倒的な規模感を生かしたアプローチが展開されている。中国の人型ロボットユニコーン企業である智元機器人(Agibot)は、上海市に広さ3000平方メートルに及ぶ巨大なデータ収集工場(データファクトリー)を建設した。そこでは200名以上のオペレーターが常時配置され、人型ロボットを遠隔操作しながら、洋服をたたむ作業やスーパーのレジでハンドスキャナーを用いてバーコードを読み取る作業など、現実世界の無数の操作データを収集し、基盤モデルの学習に投入している。
しかし、現実空間において物理的にデータを収集することには、時間的・コスト的な限界が存在する。そこで世界的に注目を集めているのが、世界モデル(World Models)と呼ばれる先進的な生成AI技術である。世界モデルとは、現実空間の物理法則や因果関係、空間的なダイナミクスを内的に理解し、世界の次の状態を予測・生成するAIモデルを指す。OpenAIのSoraやWorld Labs、Marble、NVIDIAのCosmosなどがその代表例である。
世界モデルをロボティクスに応用することで、太陽光の照射角度の変化や物体の表面テクスチャの違い、雑多な配置など、現実世界で起こり得る膨大な環境パターンをシミュレーション空間内で高精細な動画や3D環境として効率的に生成することが可能となる。ロボットはこの世界モデルによって生成された無数の仮想環境の中で模擬訓練を行うことで、現実世界でデータを集め続けることなく、多様な環境変化に対する適応能力を飛躍的に高めることができる。こうした最先端技術の組み合わせにより、フィジカルAIの精度と汎用性は加速的に向上している。
ugoのフィジカルAI戦略と先行投入された模倣学習キット
世界の先端研究が加速する中で、ugoは日本国内において極めて早い段階から、フィジカルAI時代を見据えた具体的なプロダクトを市場へ投入している。その中核をなすのが、オープンソースの模倣学習フレームワークLeRobot OSSに対応したAIロボット向け模倣学習キットである。
この模倣学習キットは、人間が遠隔操縦を行うことで、ロボットの動作データを直感的に収集・蓄積するためのシステムである。ハードウェア構成としては、ロボット本体に加え、操縦者が操作を行う専用のバイラテラル・コントローラーが用意されている。ugoのアームは片腕7軸の関節構造を持っているため、このコントローラーには片腕につき7個、左右両腕で計14個の精密モータが組み込まれている。操縦者がコントローラーを手で動かすと、その動きと力加減がロボット側のアームへリアルタイムに完全シンクロし、自由度の高い複雑な動作を感覚的に教示することができる。

さらに、視覚情報を収集するために、ロボットの頭部に1基、左右の手部にそれぞれ1基の合計3基のカメラが配置されている。模倣学習のプロセスでは、これら3基のカメラから得られるマルチ視点の映像データ(ビジョン情報)と、各関節モータの角度・速度データを統合し、AIに学習させることでVLAモデルなどの動作知能を形成していく。
この模倣学習の適用範囲について、松井CEOは技術的な限界と運用の勘所を明確に提示している。理論上、模倣学習自体はあらゆる動作タスクに対して適用可能であるが、最終的な成否はロボット側の物理的なハードウェアスペックに強く依存する。例えば、重量物を運搬するタスクにおいては高い耐荷重能力を持つアーム構造が必要であり、極めて繊細な作業を行う場合には、アーム自体の運動精度や、先端に装着するエンドエフェクターの選定が重要となる。現場のタスクに応じて、通常の2指グリッパー、多指ハンド、あるいはハプティクス(触覚)センサーを備えたハンドなどを適切に選択・カスタマイズすることが不可欠である。
また、大規模なロボット基盤モデルは全般的な汎用動作を理解しているものの、特定の現場における固有の作業において高い成功率を達成するためには、現場のデータを用いた事後学習(ファインチューニング)が極めて重要となる。これは、言語モデルにおけるプロンプト入力や個別チューニングと同様であり、汎用モデルに対して模倣学習キットで収集した現場特有の動作データを学習させることで、特定タスクの遂行精度を実用レベルへと引き上げることができる。
ugoがこうした模倣学習キットをいち早く開発・提供できた背景には、同社が創業初期の2018年から取り組んできたアバターロボットの技術的蓄積が存在する。当時、家事代行を目指して開発していた遠隔操作技術やバイラテラル制御のノウハウは、フィジカルAIの波が到来した際に強力なアドバンテージとなった。さらに、同社がメカ設計、電気設計、ソフトウェア開発の全工程を社内に備えた完全内製化エンジニアリング体制を保持していたため、トレンドの到来とともに即座に専任チームを立ち上げ、迅速な製品化を実現することができたのである。
中小企業のハードルを下げるビジネスモデルとプラットフォーム戦略
AIロボティクスの技術がいかに高度であっても、それが特定の企業や研究機関だけに閉じた高価なものであっては、社会全体の労働力不足を解決することはできない。特に日本の産業を支える中小企業においてロボットの導入を進めるためには、技術的・金銭的な障壁を極限まで下げる必要がある。
従来、企業がロボットを導入する際の最大の障壁となっていたのは、ロボット本体の購入価格そのものよりも、ロボットを自社の現場業務に適合させるためのロボットSI(システムインテグレーション)コストであった。現場のレイアウトや作業手順に合わせてシステムを構築・プログラミングするSI費用は、ロボット本体価格の2倍から3倍、時には数千万円規模に達することが珍しくなく、中小企業にとって費用対効果の算出を困難にさせていた。
ugoはこの課題に対し、自社が開発する管理基盤であるugo Platform上で、ノーコードの動作構築環境を提供することで対応している。地図作成や巡回ルートの設定、簡単な動作フローの構築を、専門的なプログラミング知識を持たない現場の作業員自身が画面上の操作で行えるように設計されている。これにより、外部に依存していた高額なSI開発コストを大幅に削減することが可能となった。
また、資金力に乏しい企業でも導入しやすいよう、初期の設備投資(CAPEX)を最小化するRaaS(Robot-as-a-Service)のビジネスモデルを採用している。ロボット本体とプラットフォーム利用料をパッケージ化し、買い切りではなく月額利用料の形式で提供することで、企業の運用コスト(OPEX)としての処理を可能にした。その月額料金は、一般的な人件費の半額以下に抑えられており、中小企業であっても即座に導入メリットを感じられる価格構造が成立している。
このプラットフォーム戦略の核となるugo Platformは、遠隔地にある多数のロボットを一元的に管理・設定し、稼働データやセンサー情報を遠隔から収集・分析する機能を備えている。さらなる強みとして、このプラットフォームは自社製ロボットのみならず、他社製の清掃ロボットや搬送ロボットなども同一画面上で一括管理できるオープンなマルチベンダー対応を実現している。
すでに大手企業との強力なエコシステム形成が進んでおり、ugo PlatformはNTTグループへOEM提供され、同社のAIロボットプラットフォームの基盤として採用されている。さらに、アイリスオーヤマが展開する業務用清掃ロボットの管理基盤としてもugoのプラットフォーム技術が導入されており、インフラとしての普及が急速に進んでいる。
今後、現場で稼働するロボットの数が数千台規模へと拡大した際、人間が1台ずつ画面でモニタリングすることは不可能な領域に達する。これを見据え、ugo Platformにはロボット管理専用のAIエージェント機能が実装されつつある。AIエージェントが全ロボットの稼働状況や収集データを常時分析し、稼働計画の最適化案や異常への対処法を人間に提示することで、管理の手間を大幅に削減する。これにより、人間にとってロボットは単なる複雑な道具から、信頼できる業務パートナーへと位置づけが変化していく。
人間とロボットの協働・未来の働き方と施設管理の変容
AIやロボティクスの進化は、人間の雇用を奪うものではなく、人間の働き方や職務の質をより高度な次元へと引き上げるものである。松井CEOは、世界経済フォーラムが提唱するタスクの3分割モデルを引きながら、未来の現場における人間とロボットの役割分担について明確なビジョンを示している。
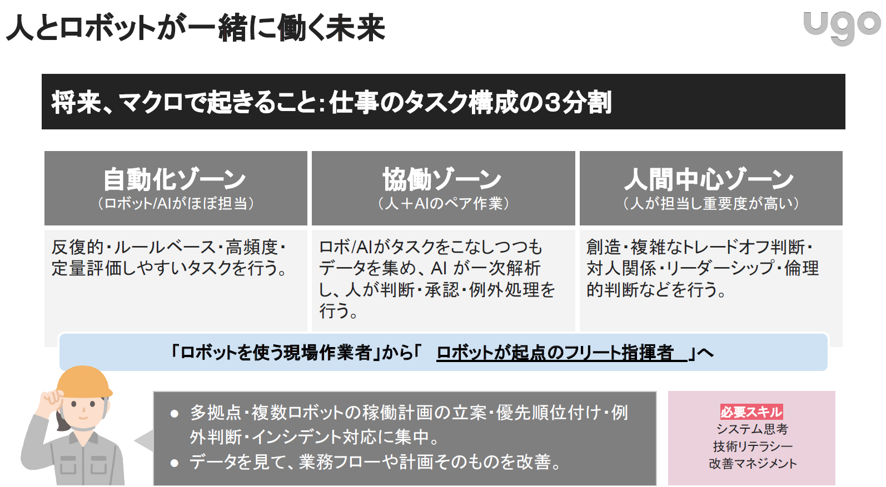
業務タスクの第1の領域は、完全な自動化ゾーン(Automation Zone)である。定型化されたルールベースの作業や、定量評価が容易な単純巡回・清掃などのタスクであり、ここはロボットやAIが完全に代替・自動化していく領域となる。
第2の領域は、ロボットと人間がペアとなって分業を行う協調ゾーン(Collaborative Zone)である。ロボットやAIが日常的な作業やデータの一次解析を行い、異常や判断に迷う事態が発生した際にのみ人間へ通知が飛び、人間が最終的な判断、承認、例外処理、インシデント対応を行う。現場の一次対応をAIが担うことで、人間は複数の現場を遠隔から効率的に見守ることができる。
第3の領域は、人間中心ゾーン(Human-centric Zone)である。複雑なトレードオフの判断、高度な創造性、対人関係における交渉や配慮、リーダーシップ、倫理的判断など、人間特有の能力が不可欠な領域であり、この領域は将来にわたって人間が担い続ける。
このタスクの再配置により、人間の役割は泥臭い作業の直接実行者から、多数のロボット群やAIの稼働を指揮・統括する現場のオーケストレーター(指揮者)へと変化する。複数拠点の稼働計画の立案、優先順位付け、データに基づく改善施策の策定に集中できるようになるのである。また、これに伴い、遠隔からロボットに動作を教示するティーチング職や、ロボットの健全性を管理するロボットドクターなど、時間や場所に縛られない新しい職種や柔軟な働き方が誕生していく。
さらに、施設管理(ビルメンテナンスやインフラ点検)の分野においては、従来の故障や事故が起きてから対処する壊れてから治すアプローチから、日常のロボット巡回によって蓄積された膨大なデータを解析し、不具合の兆候を事前に察知して対処する予測的メンテナンス(Predictive Maintenance)への転換が起こる。これにより、建物の資産価値が長期間にわたって高く維持されるとともに、突発的な大事故を防ぎ、管理コスト全体の抑制と利用者の安全性・快適性の向上が同時に達成される。単なる労働力の補填である自動化を超えて、人間の判断力や提供価値そのものを大きく高める価値増強(Augmentation)こそが、フィジカルAIがもたらす本質的な変化である。

国産セミヒューマノイド「ugo Nova」の発表と技術的仕様
同社は、2026年9月16日、フィジカルAI時代に向けた国産セミヒューマノイドであるugo Novaを発表した。設計から製造までの全工程を日本国内で行う国産ロボットであり、2027年に量産開始を予定している。本機体は、一般社団法人AIロボット協会が国立研究開発法人新エネルギー・産業技術総合開発機構の委託事業の一環として実施する国産汎用ロボット開発コンペティションに提案する機体であり、人間が行う作業をそのまま高品質な学習データへと変換し、フィジカルAIのロボット基盤モデル開発に活用できる特徴を備えている。

ugo Novaは、人間が働く既存の環境において多様な作業を担うことを目的に開発された車輪移動型の双腕セミヒューマノイドである。人間と同じ作業空間にアクセスできる柔軟な双腕および上半身機構と、ugoシリーズで培ってきた安定した自律移動技術を組み合わせることにより、製造現場、工場、倉庫などで移動、認識、アーム操作を一体化させた作業を実現する。研究開発やデータ収集、モデル検証のプラットフォームとして活用できるだけでなく、実際の現場業務への導入と運用までを見据えて設計されており、研究開発から社会実装までを1台で繋ぐ役割を果たしている。
データ収集機能においては、セットアップ後すぐに動作を開始できる環境が整えられている。フィジカルAIの学習に必要な視覚データを取得するため、頭部および左右のハンド部にカメラが標準搭載されている。アーム制御は100ヘルツという高い制御周期に対応しており、高速かつ滑らかな動作を高精度に記録することが可能である。さらに、バイラテラルコントローラーやVRコントローラーを用いたテレオペレーションに対応しており、操作者の身体的動きを直感的かつ忠実にロボットへ反映させながら、その一連の操作を教師データとして時刻同期して記録できる。専用機器を別途追加することなく、導入直後からフィジカルAI向けのデータ収集に着手できる。

機構面では、人間の腕に近い自由度を備えた双腕に加え、上体の旋回や屈伸を可能にする腰部の多関節機構を搭載している。これにより、床面付近に配置された物品の取り扱いから頭上の棚へのアクセスまで、幅広い高さや姿勢での作業に対応する。可搬重量は片腕最大4キログラム、双腕最大10キログラムを実現しており、製造現場や倉庫における搬送、ピッキング、ハンドリングなど多様な作業への適用が可能である。
移動機構にはメカナム方式が採用されており、その場での方向転換に加えて、機体の向きを変えずに真横へ移動できる高い機動性を実現している。狭い通路や設備が密集した環境であっても柔軟に移動できるほか、双腕で力を加える作業時においても安定した姿勢を維持できる。加えて、最大6時間の連続稼働に対応しており、製造現場や倉庫などにおける長時間運用を支える。
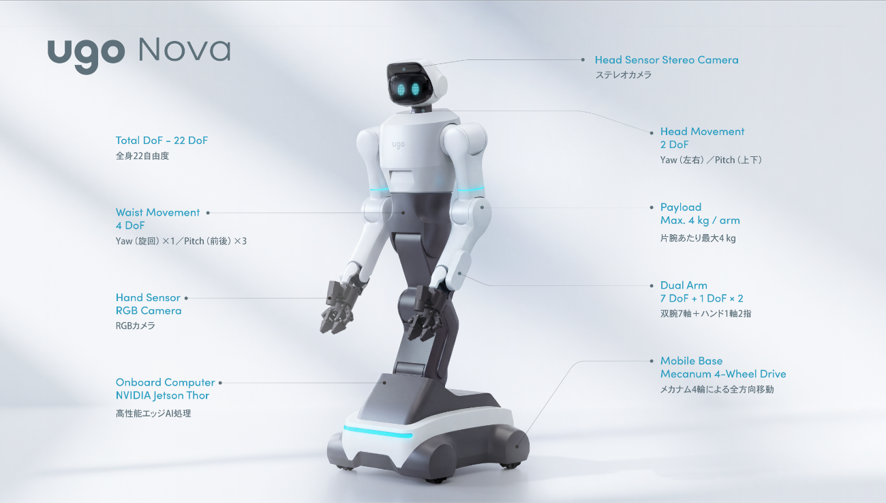
本体の処理基盤には、最新のロボティクス向けAIコンピュータであるNVIDIA Jetson Thorが搭載されている。この高い演算性能を活用することにより、学習済みのAIモデルをクラウドに依存することなくロボット本体上でリアルタイムに推論および実行できる。カメラなどのセンサー情報をその場で処理し、認識から判断、動作生成までを低遅延で実行するフィジカルAIの実装を可能にしている。
ロボット基盤モデルの開発プロセスは、オペレーターがバイラテラルコントローラーやVRデバイスで操作して動作を実演しマルチモーダルデータを収集する作業実演・データ収集、収集データを品質管理してデータセット化するAIモデル学習、そして学習モデルを実機に適用して性能評価を行う実機適用・検証の段階を踏む。データを集めるだけでなくモデルを動かすことまでを1台で対応できる点が強みである。
開発体制においては、機構設計および製造をugoが担当し、意匠デザインは株式会社GK京都が手がけた。また、データ収集用バイラテラルコントローラーはアスラテック株式会社が開発を担当している。代表取締役CEOの松井健は、ugo Novaについて、これまでのサービスロボット開発で培った自律制御や遠隔操作、現場運用の技術を基盤とし、フィジカルAI時代を前提にアーキテクチャから再設計した国産セミヒューマノイドであると位置づけ、人の作業から学びAIによって進化させた成果を再び現場へ還元する循環の確立を目指している。
フィジカルAIプロダクト・サービス群「ugo Physical AI Fabric」の体系化
同社は、2026年9月16日、データ収集からロボット基盤モデル開発までを一括提供するフィジカルAIプロダクト・サービス群であるugo Physical AI Fabricを発表した。本ソリューションは、セミヒューマノイドであるugo Nova、データ収集キット、ugo Data Factory、ugo Model Labから構成されている。

フィジカルAIの社会実装を実現するためには、単なるAIモデルの開発にとどまらず、ロボットが実際に稼働する環境でのデータ収集、そのデータを用いた学習、実機での性能評価、ならびに現場運用から得られるデータを活用した継続的な改善サイクルが不可欠である。特に導入現場においては、対象物や作業環境のばらつき、安全性、稼働率といった実環境特有の条件に対応する必要があるため、実機を稼働させながらデータを蓄積し、ロボットからデータ、モデル、そして再びロボットへとつなぐ学習サイクルを回すことが極めて重要となる。ugo Physical AI Fabricは、この一連のプロセスを支援するために体系化されたものである。
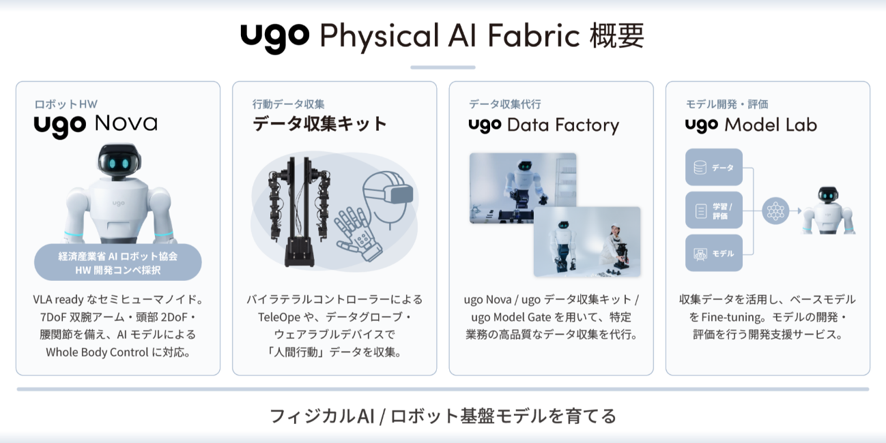
構成要素であるugo Novaは、7軸双腕アーム、頭部2軸、腰関節を備え、VLAをはじめとするAIモデルによる全身制御に対応したセミヒューマノイドロボットである。人間が働く既存環境において、実世界データの収集からAIモデルの実機評価および改善までを行う開発プラットフォームとして機能する。
データ収集キットは、バイラテラルコントローラーやVRコントローラーによるテレオペレーション、データグローブ、各種ウェアラブルデバイスを活用し、人間の操作や身体動作をロボット学習用データへ転換するシステムである。映像、動作軌道、関節情報、力覚や触覚など、ロボット基盤モデルの学習と評価に必要な多種多様な実世界データを取得できる。
ugo Data Factoryは、対象業務に必要な実世界データの設計および収集を代行するサービスである。ugo Novaやデータ収集キットを活用し、環境や対象物のばらつき、人間による介入、作業失敗からの復旧プロセスなど、AIモデルの性能向上や現場適応において重要なデータを計画的に収集・整備する。
ugo Model Labは、収集されたデータを活用し、ロボット基盤モデルを対象業務へ適応させるための開発および評価を支援するサービスである。既存のベースモデルに対して実世界データによる追加学習を施し、タスク成功率、安定性、再現性など、現場運用を想定した具体的な指標を用いて性能を検証する。
本取り組みの推進にあたっては、フィジカルAIパートナー企業との強い連携が構築されている。参画企業として、株式会社ABEJA、株式会社APTO、FastLabel株式会社、株式会社Forcesteed Robotics、Muso Action株式会社、Prox Industries株式会社の6社が名を連ねている。
ugoは今後、ugo Novaをはじめとするハードウェア、各種データ収集デバイス、基盤モデルとの連携を順次拡張し、フィジカルAI開発を支える包括的なエコシステムの構築を進めていく方針である。現場で稼働するロボットから継続的にデータを収集し、そのデータを基にAIモデルを高度化させて再びロボットへ還元する循環型開発サイクルを確立することで、研究開発段階にあるフィジカルAIを実運用および社会実装へと接続する基盤の整備を目指している。
国家プロジェクト「GENIAC」採択とVTLAモデル開発およびダークファクトリー構想
同社は、2026年9月9日、経済産業省およびNEDOが公募した補助事業である「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)」に対し、「双腕セミヒューマノイドによるコンタクトリッチな製造組立作業の自律化に向けたVTLAモデルの開発」を提案し、採択されたことを発表した。GENIACは、国内における生成AIの開発力強化と社会実装の推進を目的とした国家プロジェクトであり、基盤モデルの開発に必要な計算資源の調達やデータセットの蓄積、ナレッジの共有支援を行っている。
日本の製造業においては、熟練作業者の減少や多品種少量生産へのシフトが深刻化しており、従来のルールベース制御を中心とする産業用ロボットでは対応が困難な手作業工程の自動化が急務となっている。特に、力の加減や接触を伴うコンタクトリッチな作業へのフィジカルAI活用に対する期待が高まっている。しかしながら、双腕と製造組み立てに特化したデータ基盤やVTLAモデルは国内外に類例が乏しく、日本の製造業におけるAIロボット実装の重要な空白領域となっていた。
本事業では、製造業の組み立て作業を対象として、視覚、触覚、言語、動作を統合的に扱うVTLAモデルの開発を行う。ugoの自社ロボット製造ラインを起点とし、触覚データを含むデータ収集キットの開発、大規模データ収集、VTLAモデルの構築、ならびに双腕セミヒューマノイドへの実装と実証までの全工程を、日本国内の自社基盤で完結させる垂直統合型の開発体制を構築している。自社で収集したデータを自社AIで学習させ、自社開発ロボットを自社工場で実証することにより、実用的な自律作業の実現を目指している。
本事業の主要なポイントとして、自社製造ラインを中心に約30万エピソードに及ぶ製造組み立てデータを収集する計画が挙げられる。姿勢情報、RGB-D映像、タスク情報に加え、触覚情報を統合した高品質なデータセットを構築し、データ収集からモデル開発、実機実証までを一貫して自社で担う体制を確立している。

将来的な展望として、ugoは自社工場での実証を起点に、双腕セミヒューマノイドが組み立て作業を自律的に代替する少人数・省エネルギーの生産ラインであるダークファクトリーの実現を掲げている。日本の製造業では、2040年に生産工程従事者で約198万人の需給ギャップが生じると推計されている一方で、産業部門の電力需要は増加が見込まれており、産業向け電気料金も大きく上昇している。こうした人員不足とエネルギー環境の変化に対応するため、VTLAモデルと工程チェックアプリを一体化させ、限られた人員とエネルギーで高い生産性を維持・向上させるダークファクトリーの確立を図る。将来的には他の製造工程への横展開も視野に入れ、国内製造業の生産性向上およびグリーントランスフォーメーションの推進に貢献していく。
代表取締役CEOの松井健は、自社工場でロボットを開発・運用してきた立場だからこそ実際の組み立て作業に必要な精度とデータに向き合えるとし、データ収集からモデル開発、実証までを一気通貫で行う体制こそが日本の製造現場に根ざしたVTLAモデルを構築できる強みであると述べている。
Melt Interface Technologiesとの業務提携による手指データ収集デバイスの共同開発
同社と、インターフェース開発企業であるMelt Interface Technologies株式会社は、2026年9月9日、ヒューマノイドロボットの模倣学習および遠隔操作に用いるウェアラブル型データ収集システムの共同開発に向けて業務提携することに合意し、覚書を締結した。両社は、Melt Interface TechnologiesがContactGloveシリーズで培った高精度なハンドトラッキング技術と、ugoがAIロボット開発や模倣学習キットの提供を通じて蓄積してきたロボット学習技術を掛け合わせ、2027年中における製品化および提供開始を目指している。
VLAモデルをはじめとするロボット基盤モデルの研究開発においては、人間が行う作業の映像データだけでなく、手指の位置、姿勢、ならびに操作の時系列データを正確に取得し、ロボットが学習可能な形式へ変換することが必要とされる。とりわけ、把持、組み立て、道具の操作といった巧緻性が求められる作業においては、手指の細かな動きを長時間にわたり安定して記録することに加え、人間とロボットの手の構造や可動域の違いを吸収してロボットの動きへ適切に変換する仕組みが強く求められていた。
Melt Interface Technologiesは、独自の電磁場方式によるハンドトラッキング技術を活用したContactGloveシリーズの開発を手がけており、2021年3月の設立以来、XR関連機器の開発・製造販売や製造工程改善ソリューションを提供している。一方、ugoはAIロボットの開発や運用に加え、人間の操作データを収集してロボット学習に活用するデータ収集キットを展開してきた。
今回の業務提携により、両社の技術を統合することで、ロボット開発者が手指動作の計測からロボットへの接続、データ収集までを一貫して行える環境の整備を進める。具体的には、Melt Interface Technologiesがデータ収集デバイス本体の開発を担当し、ugoがロボット本体へのインテグレーションを担う役割分担がなされている。
両社は技術と知見を高度に融合させることで、ロボット基盤モデルの研究開発を強力に支えるデータ収集デバイスを作り上げ、人とロボットの境界を溶かす高精度なデータ収集環境を市場に提供していく構想である。
適用産業の拡張とグローバル展開、今後の展望
ugoが警備や施設点検の領域で確立してきた社会実装のノウハウとプラットフォームは、今後あらゆる産業分野へと急速に横展開されていく。
主たるターゲット領域として挙げられるのが、製造業、物流業、建設業、小売業、ヘルスケア・医療領域である。製造業においては、従来の産業用ロボットやAGV(無人搬送車)では対応しきれなかった、人間の手作業が多く残る不安定な工程への適用が期待されている。物流倉庫における高度なパッキングや仕分け、現場の環境が目まぐるしく変化する建設現場での資材搬送や進捗確認、さらには医療・介護現場における物品搬送や見守りなど、フィジカルAIの柔軟性が真価を発揮する領域は広大である。
また、日本国内で培われた強みをもとに、海外市場へのグローバル展開も力強く推進されている。同社は現在、シンガポール、マレーシア、台湾、香港といったアジア地域を中心に事業拠点の開拓を進めている。日本の強みである高品質で壊れにくいロボットハードウェア技術と、世界で最も早く深刻な人手不足に直面した日本市場で磨き上げられた運用ノウハウや社会実装の仕組みをパッケージ化して輸出することで、日本の AI ロボティクス産業をグローバル市場における魅力的な成長産業へと育て上げることを目指している。
まとめ:フィジカルAIが切り拓く持続可能な産業の未来
フィジカルAIとロボティクスの進化は、絶望的な人手不足に直面する現実の産業現場を救い、持続可能な社会構造を再構築するための必然的な要請である。
ugoが掲げる社会実装ファーストの理念は、過剰に複雑な人型構造に固執するのではなく、安全面、コスト面、そして現場の使いやすさを徹底的に考慮した現実解としてのセミヒューマノイドや小型機器、そして走破性を備えた多体性ハードウェアの提供に表れている。さらに、ハードウェアの枠を超え、ノーコードの動作構築環境やRaaSモデル、オープンなプラットフォーム連携を通じて導入の壁を取り払い、現場の作業員が主体となってAIロボットを使いこなせる環境を整えてきた。
情報空間の知能であったAIが、物理空間の肉体を得て現場で働き始めるフィジカルAIの時代において、人間は過酷な肉体労働から解放され、データを介して現場全体を調和させるオーケストレーターへと進化する。現場から収集される高密度なデータは、予測的メンテナンスをはじめとする新たな付加価値を生み出し、産業全体の生産性を異次元の領域へと引き上げていく。
技術の進化と現場の現実を地道につなぎ合わせ、人間とロボットが互いの強みを活かして共生する未来の実現に向けて、ugoが推進する現場DXと社会実装のアプローチは、今後の日本および世界の産業界における確固たる指針となり続けるであろう。


